
Descripción
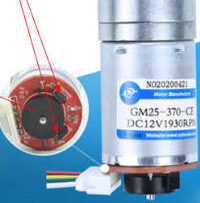
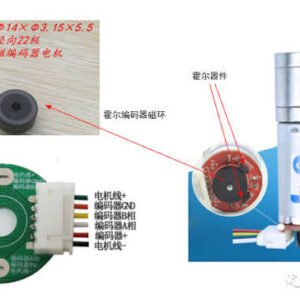
En el mundo de la automatización industrial, la robótica y el control de motores, medir la velocidad de rotación con precisión es un requisito fundamental. Los encoders rotativos son los sensores estrella para esta tarea, ya que transforman el movimiento mecánico en una serie de pulsos eléctricos digitales. Sin embargo, elegir cómo procesar esos pulsos marca la diferencia entre un sistema de control fluido o uno impreciso y lleno de ruido.
A la hora de programar un PLC, un microcontrolador o un sistema embebido para calcular las revoluciones por minuto (RPM) o la velocidad lineal, existen dos estrategias principales: Pulse Counting (Conteo de pulsos) y Pulse Timing (Medición del tiempo entre pulsos). Cada método tiene ventajas técnicas específicas que se adaptan mejor a determinados rangos de velocidad.
¿Qué es el Pulse Counting (Método M)?
El Pulse Counting (también conocido frecuentemente como el método M) es la técnica tradicional y más intuitiva para medir velocidad. Consiste en contar el número total de pulsos generados por el encoder durante un intervalo de tiempo fijo y predeterminado (por ejemplo, cada 10 milisegundos o cada 100 milisegundos).
¿Cómo funciona?
Imagina que configuras un temporizador para registrar cuántos pulsos emite el canal del encoder exactamente en un segundo. Al finalizar ese segundo, multiplicas o divides esa cantidad basándote en la resolución del encoder (pulsos por revolución o PPR) para obtener las RPM actuales.
Ventajas y Desventajas
-
Ideal para altas velocidades: Cuando el eje gira muy rápido, el encoder emite miles de pulsos por segundo. En un intervalo corto de tiempo se acumulan suficientes pulsos como para obtener una lectura con alta resolución y estabilidad estadística.
-
Problema a bajas velocidades: Si el motor gira lentamente, el número de pulsos contados en ese mismo intervalo fijo será muy bajo (quizás solo uno o dos pulsos). Esto genera un error de cuantificación elevado y saltos bruscos en la lectura de velocidad, haciendo que el control de lazo cerrado sea inestable.
¿Qué es el Pulse Timing (Método T)?
El Pulse Timing (conocido como el método T) adopta el enfoque inverso. En lugar de contar cuántos pulsos entran en un tiempo fijo, este método mide el tiempo exacto que transcurre entre flancos consecutivos de la señal del encoder utilizando un reloj interno de alta frecuencia (como el oscilador de un microcontrolador).
¿Cómo funciona?
El sistema cuenta cuántos ciclos de reloj de alta velocidad ocurren entre el flanco de subida de un pulso y el flanco de subida del siguiente. Como la frecuencia del reloj interno es extremadamente alta (por ejemplo, varios megahercios), es posible medir intervalos de tiempo minúsculos con altísima precisión.
Ventajas y Desventajas
-
Ideal para bajas velocidades: A velocidades muy bajas, el tiempo entre un pulso y el siguiente es largo, lo que permite al método T medir con una resolución temporal excelente y calcular cambios sutiles en la velocidad.
-
Problema a altas velocidades: Cuando el motor gira a máxima velocidad, el tiempo entre pulsos se vuelve extremadamente corto. Esto reduce el número de ciclos de reloj que se pueden contar entre pulso y pulso, incrementando drásticamente el error de medición y volviendo al sistema muy sensible al ruido eléctrico y a la fluctuación (jitter).
Comparativa: ¿Cuál método elegir para tu aplicación?
Para tomar una decisión informada en tus proyectos de ingeniería, es vital entender el comportamiento de ambos métodos frente al rango dinámico del sistema:
-
Rango de velocidad: Utiliza Pulse Counting si tu aplicación opera principalmente en regímenes de velocidad media a alta (por ejemplo, ventiladores industriales, cintas transportadoras rápidas o husillos de CNC). Utiliza Pulse Timing si necesitas precisión extrema a velocidades muy bajas (por ejemplo, posicionamiento de precisión, tornos lentos o servomecanismos de arrastre delicado).
-
El dilema del rango amplio: Si tu motor necesita acelerar desde velocidad cero hasta máximas RPM, depender únicamente de uno de los dos métodos suele ser insuficiente. Los sistemas avanzados implementan el método híbrido M/T, el cual conmuta automáticamente entre Pulse Counting a altas velocidades y Pulse Timing a bajas velocidades, o utiliza un conteo sincronizado para mantener la máxima precisión en todo el espectro.
Dominar las diferencias entre Pulse Counting y Pulse Timing te permitirá optimizar tus algoritmos de control PID, reducir la inestabilidad en los lazos de realimentación y garantizar un rendimiento óptimo en cualquier sistema mecatrónico.


Valoraciones
No hay valoraciones aún.