
Descripción
Un encoder para control PID de motor es un componente fundamental en los sistemas de automatización industrial y robótica de alta precisión. La sigla PID corresponde a Proporcional, Integral y Derivativo, el algoritmo de control por excelencia que permite regular la velocidad, posición o torque de un motor eléctrico de forma suave y exacta.
Sin embargo, para que un controlador PID pueda realizar su trabajo de corrección de errores en tiempo real, necesita «saber» exactamente qué está haciendo el motor en cada milisegundo. Aquí es donde entra en juego el encoder: un sensor de retroalimentación (feedback) que convierte el movimiento mecánico del eje en pulsos eléctricos comprensibles para el microcontrolador o PLC.
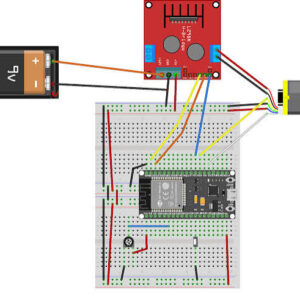
¿Cómo funciona la combinación del Encoder y el Control PID?
El funcionamiento conjunto de estos elementos se basa en un ciclo cerrado de retroalimentación continua:
-
La Referencia (Setpoint): El sistema recibe una orden sobre la velocidad o posición deseada del motor.
-
La Acción de Control: El algoritmo PID calcula la energía que debe enviar al motor para alcanzar esa meta.
-
La Medida (Encoder): A medida que el motor gira, el encoder genera pulsos digitales proporcionales al desplazamiento angular.
-
La Corrección: El controlador compara la velocidad o posición real (medida por el encoder) con la referencia teórica. Si hay una discrepancia —por ejemplo, una carga pesada frena el motor— el PID ajusta inmediatamente la señal eléctrica para compensar la pérdida.
Tipos de Encoders utilizados en Control PID
Dependiendo de la aplicación y el nivel de precisión requerido, existen principalmente dos tipos de encoders integrados en sistemas PID:
-
Encoders Incrementales: Son los más económicos y comunes. Emiten una serie de pulsos por cada revolución (PPR). Son excelentes para controlar la velocidad y el sentido de giro, aunque requieren de un punto de referencia inicial (como un sensor de cero o home) para saber la posición absoluta.
-
Encoders Absolutos: Asocian un código digital único a cada posición específica del eje. Son ideales para sistemas de control de posición donde no se puede permitir la pérdida de referencia ni siquiera tras un corte de energía, garantizando que el sistema sepa exactamente dónde está el motor al encenderse nuevamente.
Ventajas de implementar un Encoder con Control PID
Integrar un encoder en un lazo de control PID ofrece múltiples beneficios que transforman el rendimiento de cualquier proyecto mecatrónico:
-
Estabilidad y Precisión: Evita las fluctuaciones o sobreimpulsos (overshoot), logrando que el motor se detenga o ruede exactamente en el punto requerido.
-
Adaptabilidad a Cargas Variables: Si un mecanismo sufre fricciones imprevistas o cambios de peso, el sistema detecta la variación a través del encoder y ajusta la potencia de forma automática.
-
Diagnóstico en Tiempo Real: Permite supervisar con exactitud el comportamiento mecánico, facilitando la detección temprana de atascos, desgastes o fallas en el tren de engranajes.



Valoraciones
No hay valoraciones aún.