
Descripción
El uso de encoders rotativos en proyectos de electrónica con microcontroladores como Arduino es sumamente popular para controlar menús, ajustar volúmenes o regular variables en tiempo real. Sin embargo, uno de los problemas más frustrantes con los que se enfrentan los desarrolladores es el rebote mecánico (debounce), un fenómeno físico que provoca lecturas erróneas, saltos inesperados en los valores o giros inversos involuntarios. Comprender por qué ocurre este problema y cómo solucionarlo mediante técnicas de hardware y software es fundamental para lograr interfaces estables y profesionales.
¿Qué es el rebote mecánico y por qué afecta al encoder rotativo?
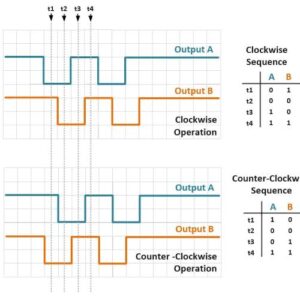
Cuando giras la perilla de un encoder rotativo, los contactos metálicos internos se conectan y desconectan físicamente para generar los pulsos en los canales A y B. Debido a la imperfección microscópica de los metales y a la inercia del resorte interno, estos contactos no realizan una transición limpia de 0 a 5V, sino que vibran o rebotan durante unos pocos milisegundos.
Para un microcontrolador que opera a altas velocidades, cada una de estas micro-vibraciones se interpreta como un cambio de estado válido. Como resultado, un solo «clic» de giro que debería avanzar una posición en el menú puede registrar tres o cuatro incrementos erráticos, arruinando la experiencia de usuario y la precisión del sistema.
Soluciones de Hardware: Filtrado RC
La forma más robusta de eliminar el ruido eléctrico antes de que llegue al microcontrolador es implementar un filtro RC (Resistencia-Condensador) en los pines de salida del encoder.
-
Componentes necesarios: Dos resistencias pull-up (por ejemplo, de $10\text{ k}\Omega$) y dos condensadores cerámicos (típicamente de $0.1\,\mu\text{F}$ o $10\text{ nF}$) conectados en paralelo entre cada pin de señal (A y B) y tierra (GND).
-
Funcionamiento: El condensador actúa como un colchón eléctrico que absorbe los picos de voltaje transitorios y suaviza las transiciones abruptas provocadas por el rebote mecánico.
Aunque esta solución es sumamente efectiva, requiere componentes adicionales en tu circuito impreso (PCB) o protoboard, lo que incrementa ligeramente la complejidad del montaje físico.
Soluciones de Software: Antirrebote y Programación
Cuando no es posible modificar el hardware, el filtrado por software se convierte en la alternativa más flexible y económica. Dependiendo de cómo leas tu encoder, existen dos enfoques principales:
1. Antirrebote por demora de tiempo (Millis)
Consiste en evaluar el tiempo transcurrido desde el último cambio de estado registrado. Si se detecta un flanco pero ha pasado muy poco tiempo (por ejemplo, menos de $5\text{ ms}$), el cambio se ignora por considerarse ruido.
2. Uso de interrupciones con enmascaramiento temporal
Para proyectos avanzados que requieren una respuesta inmediata sin perder pasos, se configuran interrupciones externas (attachInterrupt) combinadas con la lectura simultánea del estado del puerto. Al validar el nivel lógico del canal B cuando el canal A cambia, el algoritmo determina con precisión matemática la dirección del giro, ignorando los pulsos espurios de alta frecuencia.
También existen librerías optimizadas en el ecosistema de Arduino, como Encoder de Paul Stoffregen, que gestionan los estados de cuadratura de manera eficiente y minimizan drásticamente los efectos del rebote sin bloquear el bucle principal de ejecución (loop).
Conclusión
Resolver el rebote en un encoder rotativo es un paso obligatorio para garantizar la fiabilidad de cualquier dispositivo interactivo basado en microcontroladores. Mientras que los filtros RC ofrecen una solución limpia a nivel de circuitería, las técnicas de software proporcionan versatilidad y ahorro de componentes. Combinar una buena práctica de programación con un filtrado adecuado te permitirá obtener una lectura suave, precisa y totalmente libre de saltos fantasma en tus proyectos de ingeniería y maker.



Valoraciones
No hay valoraciones aún.