
Descripción
Un encoder rotativo es uno de los componentes más versátiles y utilizados en proyectos de electrónica con microcontroladores. A diferencia de un potenciómetro tradicional, que ofrece un ángulo de giro limitado y analógico, un encoder rotativo digital permite un giro continuo de 360 grados y detecta tanto el sentido de la rotación como la velocidad de los giros. Para lograrlo, estos dispositivos suelen contar con tres pines principales de señal: CLK (Clock o señal de reloj), DT (Data o dirección) y SW (Switch o pulsador interno). Integrar este sensor en tus proyectos con Arduino abre la puerta a interfaces de usuario interactivas, menús navegables y controles de volumen o precisión altamente eficientes.
¿Cómo funciona un encoder rotativo (CLK, DT, SW)?
El corazón de un encoder rotativo incremental se basa en dos señales de onda cuadrada desfasadas 90 grados, un concepto conocido como cuadratura. Cuando giras el eje del encoder, los pines CLK y DT se alternan entre estados altos y bajos (HIGH y LOW). Arduino analiza este desfase para determinar la dirección del giro: si el pin CLK cambia de estado antes que DT, el giro es en sentido horario; si ocurre lo contrario, el giro es antihorario. Por su parte, el pin SW está conectado a un pulsador independiente que se activa al presionar el eje hacia adentro, cerrando un circuito que permite detectar clics o selecciones dentro de un menú.
Pines y conexiones necesarias entre el encoder y Arduino
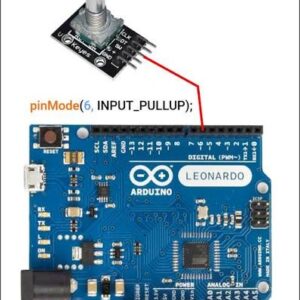
Realizar el cableado físico es un proceso sencillo, pero requiere precisión para evitar lecturas erróneas causadas por el ruido eléctrico. Por lo general, un módulo de encoder estándar cuenta con cinco pines físicos, de los cuales tres corresponden a las señales de control y dos a la alimentación. A continuación, se detallan las conexiones básicas que debes realizar en tu placa Arduino (como Arduino Uno o Nano):
-
GND: Conéctalo al pin de tierra (GND) de tu Arduino.
-
+ (VCC): Conéctalo a la salida de 5V o 3.3V de la placa.
-
CLK: Conéctalo a un pin digital de Arduino (por ejemplo, el pin 2).
-
DT: Conéctalo a otro pin digital (por ejemplo, el pin 3).
-
SW: Conéctalo a un tercer pin digital configurado para la lectura del pulsador (por ejemplo, el pin 4).
Es importante mencionar que, aunque muchos módulos comerciales ya incluyen resistencias de pull-up integradas, en entornos con interferencias electromagnéticas puede ser útil añadir condensadores o utilizar interrupciones por hardware para garantizar una lectura limpia.
Código base en Arduino para leer giros y pulsaciones
Para programar la lectura del encoder en el entorno de desarrollo de Arduino, el método más eficiente es utilizar interrupciones externas en los pines CLK y DT, o bien realizar un sondeo (polling) constante dentro del bucle principal si la velocidad de la aplicación no es crítica. El siguiente código de ejemplo muestra una estructura limpia y funcional para capturar tanto los incrementos de giro como la pulsación del botón:
C++
const int pinCLK = 2;
const int pinDT = 3;
const int pinSW = 4;

int contadorPosicion = 0;
int estadoCLKanterior;
int estadoActualCLK;
String sentidoGiro = "";
Consejos de optimización y solución de problemas comunes
Uno de los problemas más frecuentes al trabajar con encoders rotativos mecánicos es el fenómeno del rebote de contactos (bouncing), que puede provocar que Arduino registre múltiples pasos falsos por un solo giro leve del usuario. Para mitigar esto, además de añadir pequeños retardos por software (como el delay del botón o técnicas de debounce sin bloqueo utilizando millis()), se recomienda conectar filtros RC físicos en los pines CLK y DT si la aplicación exige una precisión industrial. Asimismo, asegurarte de definir correctamente los pines del pulsador con INPUT_PULLUP evitará que el pin flotante genere lecturas erráticas en el monitor serie.
Aplicaciones prácticas para tus proyectos
Una vez que domines la lectura de las señales CLK, DT y SW, las posibilidades de diseño se multiplican exponencialmente. Este tipo de sensores son ideales para la creación de menús en pantallas LCD o OLED donde necesitas desplazarte hacia arriba y hacia abajo presionando para confirmar una opción. También se emplean ampliamente en proyectos de robótica para el control preciso de motores paso a paso, en instrumentos de medición caseros, en fuentes de alimentación regulables controladas por PWM o en la fabricación de controladores MIDI personalizados para edición de audio y video. Implementar un encoder rotativo elevará la calidad profesional y la experiencia de usuario de cualquier prototipo basado en Arduino.


Valoraciones
No hay valoraciones aún.