
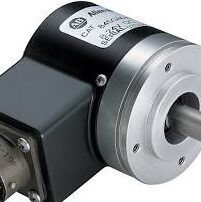
Descripción
En el ámbito de la automatización industrial, la robótica y el control de movimiento de alta precisión, los encoders absolutos se han convertido en componentes indispensables. A diferencia de los encoders incrementales, que dependen del conteo de pulsos desde un punto de referencia inicial (requiriendo un ciclo de «homing» cada vez que se enciende el equipo), los encoders absolutos asignan un código digital único y exclusivo a cada posición exacta del eje. Sin embargo, comprender su funcionamiento a fondo es vital para evitar errores de lectura que pueden paralizar líneas de producción completas o comprometer la seguridad de maquinaria compleja.
¿Por qué son imprescindibles los encoders absolutos en la industria moderna?
La principal ventaja de un encoder absoluto radica en su capacidad de retener la posición exacta incluso después de un corte de energía inesperado. En aplicaciones críticas como grúas de carga, ejes de robots industriales o mesas indexadoras, perder la referencia espacial puede provocar colisiones catastróficas o costosos tiempos de inactividad. Al encender el sistema de nuevo, el controlador lee inmediatamente el código del encoder y conoce la posición real sin necesidad de mover el mecanismo para buscar sensores de origen.
Causas principales de los errores de lectura en encoders absolutos
A pesar de su robustez tecnológica, los encoders absolutos no son inmunes a fallos operativos. Identificar las fuentes de error más comunes es el primer paso para prevenirlas:
-
Interferencia electromagnética (EMI): Los entornos industriales están plagados de variadores de frecuencia, motores potentes y cables de alta potencia que generan ruido eléctrico, alterando la transmisión de señales digitales.
-
Uso inadecuado de códigos binarios puros: Durante las transiciones mecánicas donde cambian múltiples bits simultáneamente (por ejemplo, de
0111a1000), un desajuste infinitesimal de microsegundos puede interpretarse erróneamente como una lectura completamente lejana, generando saltos ficticios en la posición. -
Degradación óptica o acumulación de contaminantes: En modelos ópticos, la presencia de polvo, aceite o condensación dentro del disco codificador puede bloquear los haces de luz y corromper la lectura.
-
Desalineación mecánica y juego excesivo: El desgaste en acoplamientos, rodamientos o ejes puede introducir vibraciones y errores angulares que desvían la precisión de la medición.
Claves imprescindibles para evitar errores de lectura y garantizar la fiabilidad
Para asegurar que un sistema con encoder absoluto funcione de manera óptima y sin errores imprevistos, es necesario seguir buenas prácticas de ingeniería durante su selección e instalación:
1. Implementación de Código Gray
Una de las soluciones más importantes a nivel lógico es la utilización del código Gray en lugar del código binario estándar. En el código Gray, solo un bit cambia a la vez entre posiciones adyacentes. Esto elimina por completo los errores de transición durante el movimiento continuo, ya que la lectura errónea máxima se limita a un paso de resolución, evitando saltos drásticos de posición.
2. Blindaje y Puesta a Tierra Correcta
Para combatir las interferencias electromagnéticas, es obligatorio utilizar cables mallados de par trenzado con un blindaje conectado a tierra de 360 grados en ambos extremos (o según las especificaciones del fabricante del PLC). Además, se deben separar físicamente los cables de señal del encoder de los cables de potencia de los motores.
3. Selección de la Tecnología Adecuada (Óptica vs. Magnética)
Dependiendo del entorno de trabajo, elegir la tecnología correcta previene fallos prematuros. Los encoders magnéticos son altamente resistentes a la suciedad, las vibraciones y la humedad, lo que los hace ideales para entornos hostiles (como maquinaria agrícola o molinos). Por su parte, los encoders ópticos ofrecen una resolución y precisión ultra altas, ideales para laboratorios o industrias de semiconductores, siempre que se garantice un sellado hermético (IP elevado).
4. Protocolos de Comunicación Digital Robustos
Atrás quedaron los sistemas de cableado paralelo masivo. Hoy en día, el uso de protocolos de comunicación serie de alta velocidad como SSI, BiSS, Profinet, EtherCAT o CANopen permite no solo transmitir la posición con mayor inmunidad al ruido mediante sumas de comprobación (checksums), sino también realizar diagnósticos en tiempo real sobre el estado de salud del dispositivo.
Conclusión
Entender los principios de los encoders absolutos y los factores que comprometen su precisión permite a los ingenieros y técnicos diseñar sistemas de control de movimiento más seguros, eficientes y resilientes. Apostar por una correcta selección del código de lectura, un cableado protegido contra interferencias y un mantenimiento preventivo adecuado garantiza que la información de posición sea siempre fiable, maximizando la productividad industrial.


Valoraciones
No hay valoraciones aún.