
Descripción
En el mundo de la automatización industrial, la robótica y el control de movimiento, la precisión lo es todo. Ya sea que estés diseñando un sistema CNC, programando un servomotor o implementando un sistema de retroalimentación en un brazo robótico, comprender cómo funcionan los encoders incrementales es fundamental. Dos de los conceptos más críticos y a la vez más confusos para los técnicos e ingenieros son la resolución CPR (Cycles Per Revolution) y el principio de cuadratura (Quadrature) basado en el desfase de las señales A/B.
A lo largo de este artículo, desglosaremos paso a paso estos conceptos técnicos para que domines la lectura de pulsos, entiendas cómo se calcula la resolución real de tus sistemas y evites errores comunes en la selección de tus componentes de hardware.
¿Qué es la resolución de un encoder y qué significa CPR?
Cuando analizamos las especificaciones técnicas de un encoder incremental, el término resolución se refiere al nivel de detalle con el que el dispositivo puede medir la posición angular o el desplazamiento lineal de un eje. Tradicionalmente, esta magnitud se expresaba como PPR (Pulses Per Revolution) o pulsos por vuelta. Sin embargo, los estándares modernos de la industria prefieren el término CPR, que significa Cycles Per Revolution (Ciclos por Vuelta).
Un ciclo completo se compone de una onda cuadrada completa (un pulso en nivel alto y un pulso en nivel bajo) generada por el disco óptico o magnético interno del encoder a medida que el eje gira 360 grados. Por ejemplo, si un encoder tiene una especificación de 1000 CPR, significa que emitirá exactamente 1000 ciclos completos de onda por cada vuelta completa del eje. Conocer este valor es el primer paso para calcular la precisión teórica del sistema, pero para conocer la precisión real de posicionamiento, debemos entender cómo interactúan los canales de señal.
El principio de cuadratura (Quadrature): ¿Cómo funcionan los canales A y B?
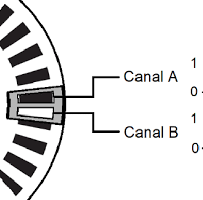
Un encoder básico o monocanal solo puede decirnos cuánto ha girado un eje contando los pulsos, pero es totalmente ciego ante la dirección del movimiento. Para solucionar esto, los encoders incrementales de cuadratura incorporan dos salidas independientes conocidas habitualmente como Canal A y Canal B.
Estas dos señales están físicamente desfasadas exactamente 90 grados eléctricos (un cuarto de ciclo) entre sí. Gracias a este desfase, la circuitería externa o el microcontrolador (como un PLC, un Arduino o un DSP) pueden determinar con total precisión hacia dónde gira el motor:
-
Giro en sentido horario (Clockwise): El flanco de subida del Canal A ocurre antes que el del Canal B.
-
Giro en sentido antihorario (Counter-clockwise): El flanco de subida del Canal B ocurre antes que el del Canal A.
Esta capacidad de discriminación direccional convierte a los encoders de cuadratura en la opción estándar para aplicaciones de control de posición de lazo cerrado.
Multiplicación de pulsos: de CPR a cuentas y resolución final (4x)
Uno de los mayores malentendidos en la ingeniería de control es confundir los ciclos por vuelta (CPR) con el número real de puntos de medición que el sistema puede detectar por revolución. Debido a la naturaleza de las dos señales desfasadas en cuadratura, la electrónica de lectura moderna puede aprovechar no solo el inicio de cada ciclo, sino también los cambios de estado (flancos de subida y de bajada) de ambas señales A y B.
Este fenómeno se conoce como decodificación en cuadratura 4x (o cuadruplicación). Al evaluar tanto el flanco de subida como el de bajada tanto del Canal A como del Canal B, el sistema genera cuatro veces más cuentas (counts) que el valor CPR nominal del encoder:
Por lo tanto, un encoder de 1000 CPR proporcionará 4000 cuentas o pulsos decodificables por cada revolución completa. Esto incrementa de forma exponencial la resolución angular del sistema, permitiendo detectar desplazamientos diminutos de fracciones de grado sin necesidad de adquirir un encoder físicamente más costoso o de mayor tamaño.
Aplicaciones prácticas y por qué importa en la industria
Comprender la relación entre CPR, cuadratura y el desfase A/B tiene implicaciones directas en el diseño y la puesta en marcha de proyectos tecnológicos:
-
Servomotores y CNC: En sistemas de control de ejes múltiples, una decodificación de cuadratura incorrecta en el software del controlador (por ejemplo, configurar el contador como 1x en lugar de 4x) provocará errores graves en la escala de movimiento y fallas de calibración dimensional.
-
Filtrado de ruido eléctrico: Las señales de los canales A y B viajan frecuentemente por entornos industriales ruidosos. Comprender el desfase de 90 grados permite implementar rutinas de interrupción por hardware seguras y algoritmos de filtrado digital que ignoran picos de ruido espurios.
-
Optimización de costos: Al saber que puedes cuadruplicar la resolución mediante la lógica de cuadratura, puedes seleccionar un encoder con un CPR menor para cumplir con los requerimientos de tolerancia de tu proyecto, reduciendo costos de adquisición de componentes.
Dominar la resolución de los encoders y la lógica detrás de las señales en cuadratura te otorgará el control absoluto sobre la precisión de tus diseños mecatrónicos, asegurando un rendimiento óptimo, eficiente y libre de errores de posición.


Valoraciones
No hay valoraciones aún.